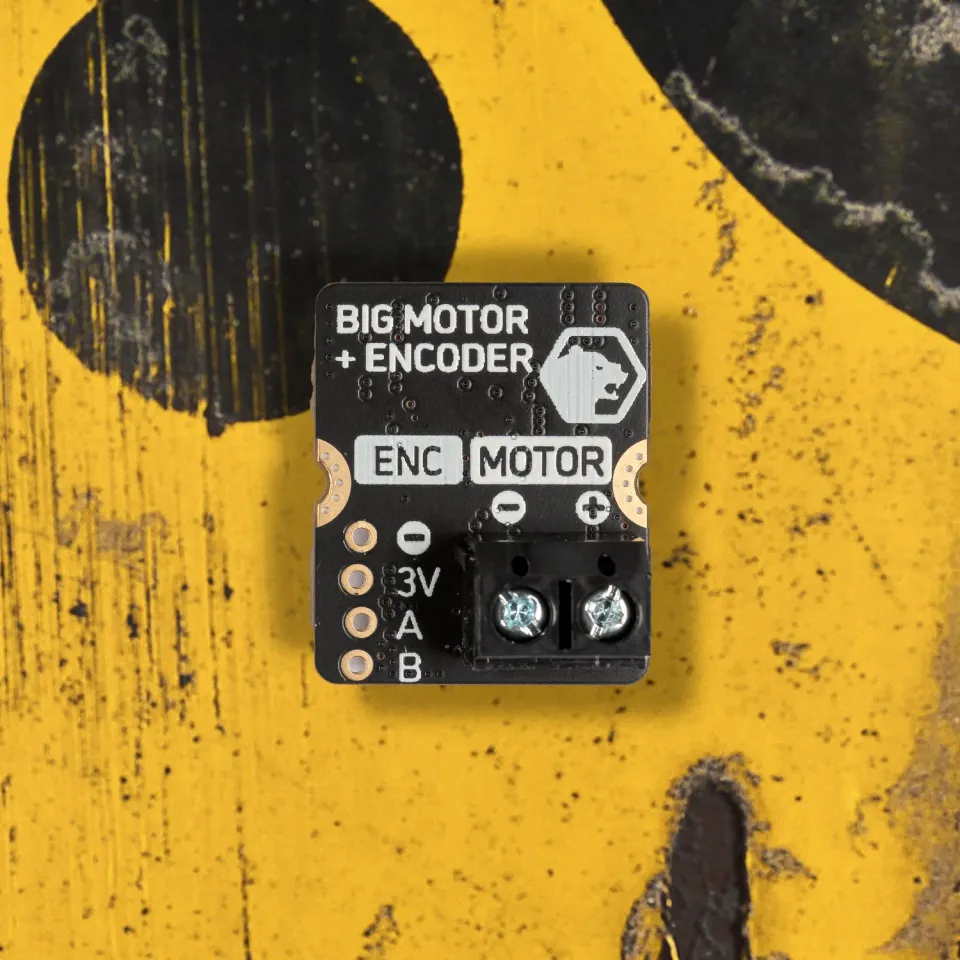
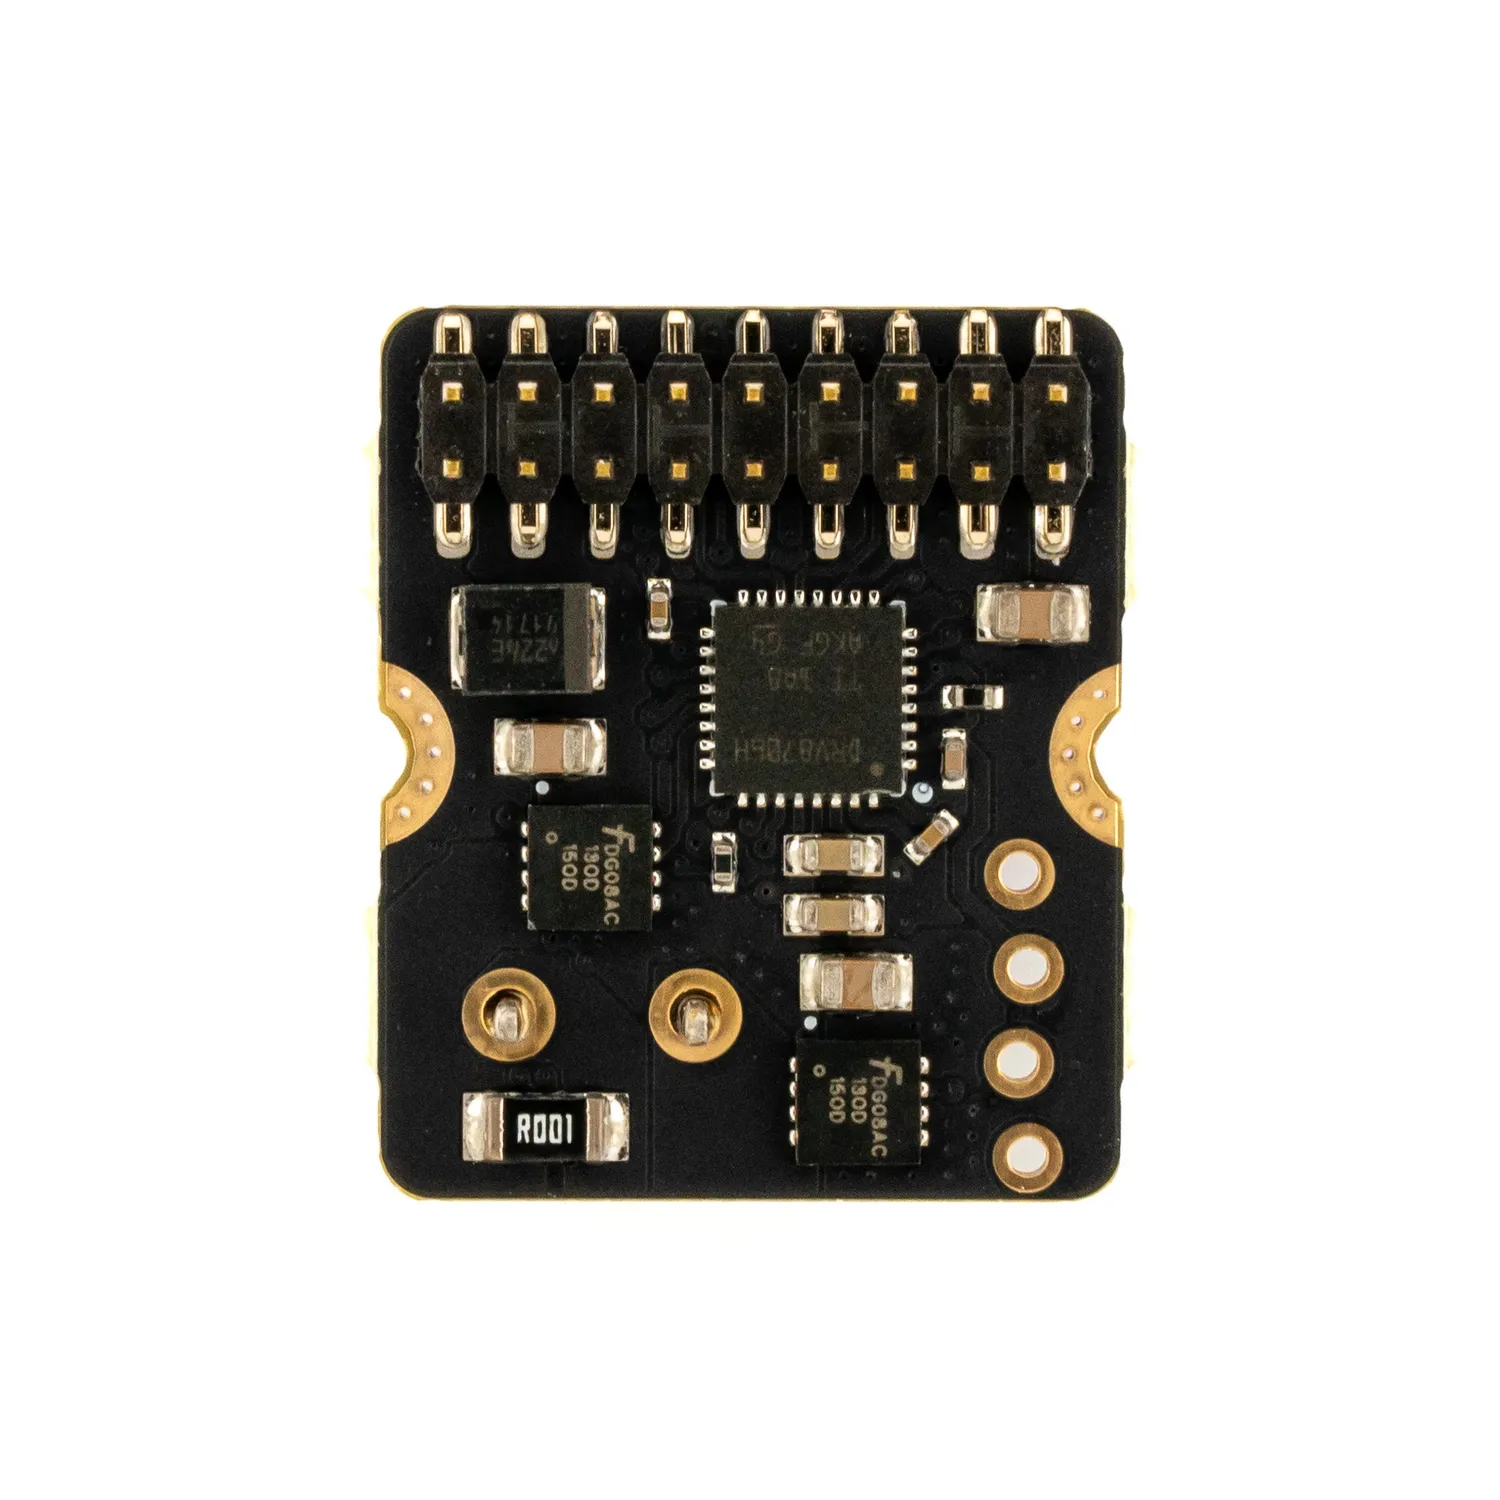
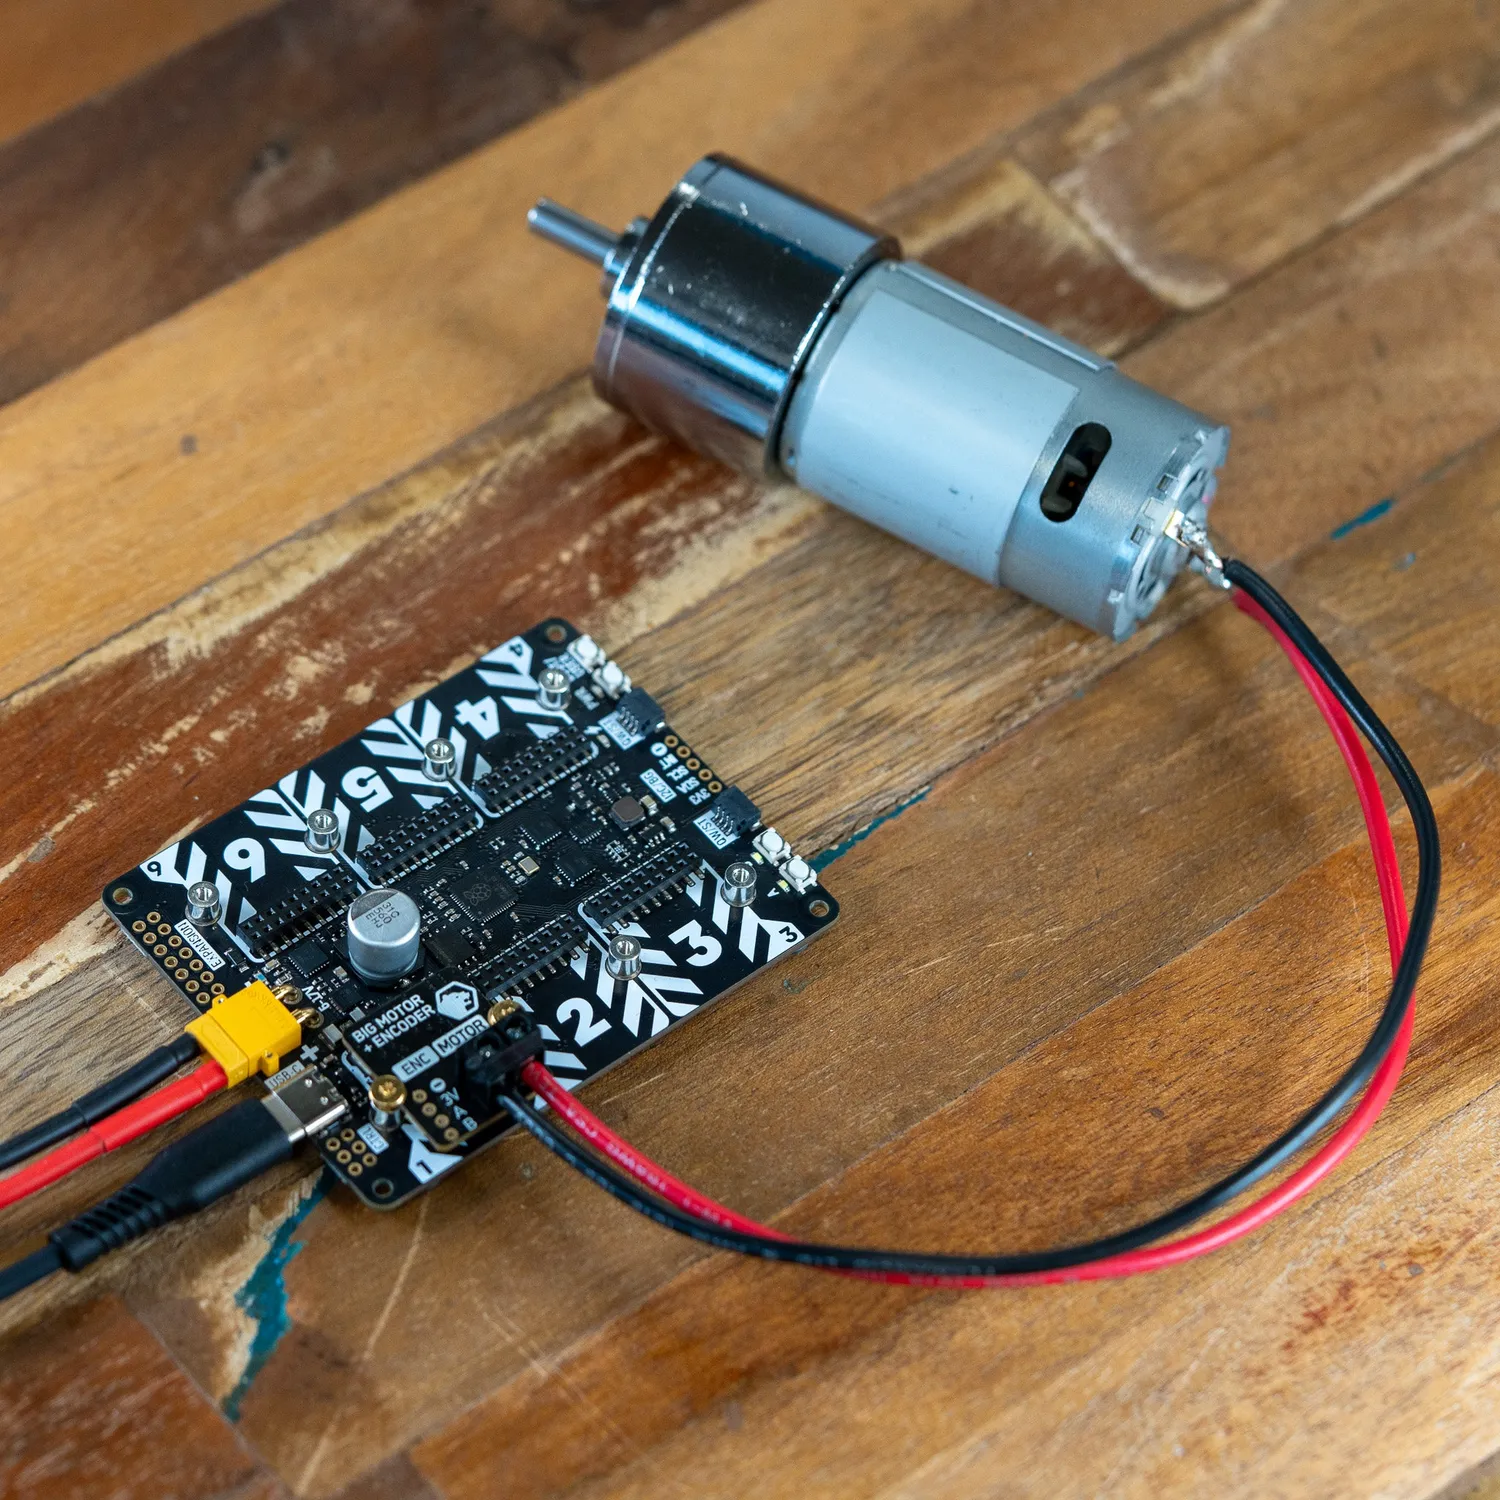
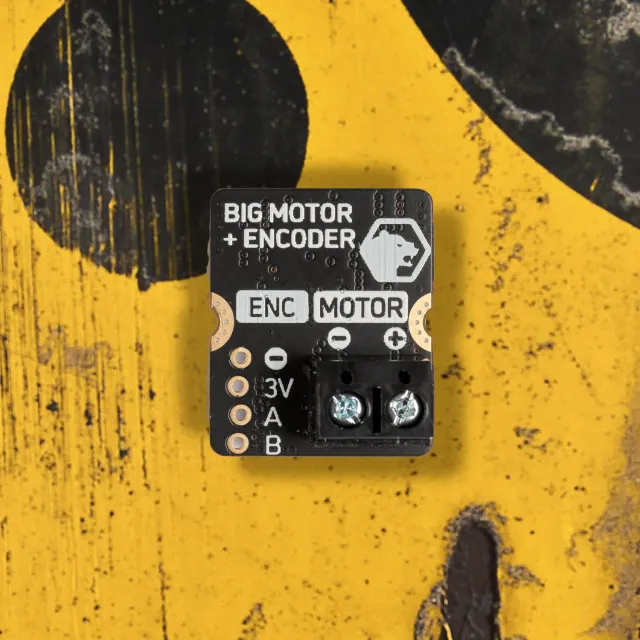
Le module moteur Pimoroni Yukon Big Motor pilote un moteur DC a balais avec retour encodeur. Base sur un driver DRV8706H avec pont en H externe, il delivre 8 A en continu sur la plage 5 à 17 V de Yukon.
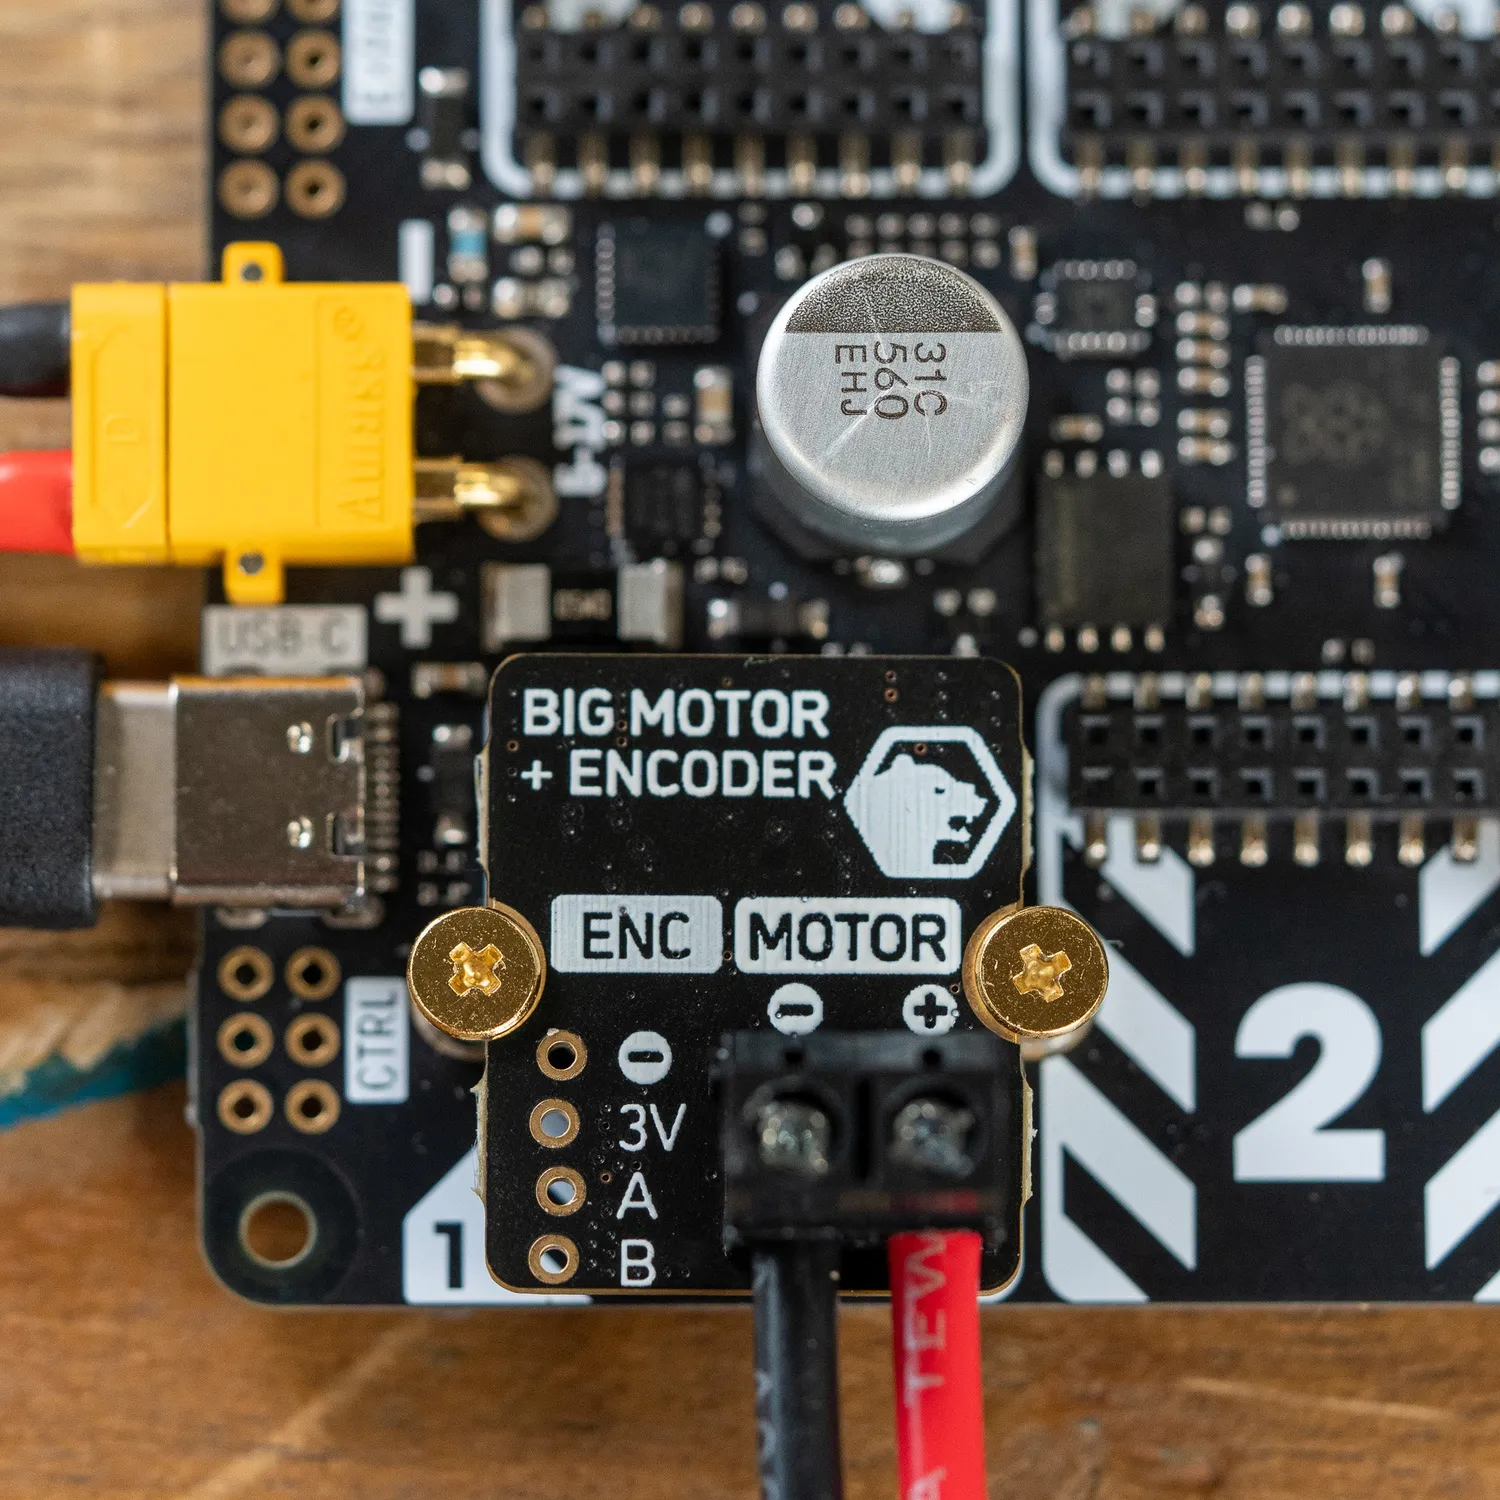
Le raccordement moteur se fait sur bornier a vis au pas de 5 mm. L’embase pour le retour encodeur reste a souder soi-meme, au connecteur 0,1" de son choix. Compatible breadboard avec l’ecosysteme Yukon, programmation sous MicroPython, montage en une soirée.
Module Yukon Big Motor : atouts
Driver DRV8706H 8 A
Les FET externes fournissent une puissance elevee pour un module compact.
Retour encodeur
L’embase a souder permet de refermer la boucle de vitesse et de position.
Capteurs courant, temperature et defaut
La carte surveille le moteur pour securiser le pilotage.
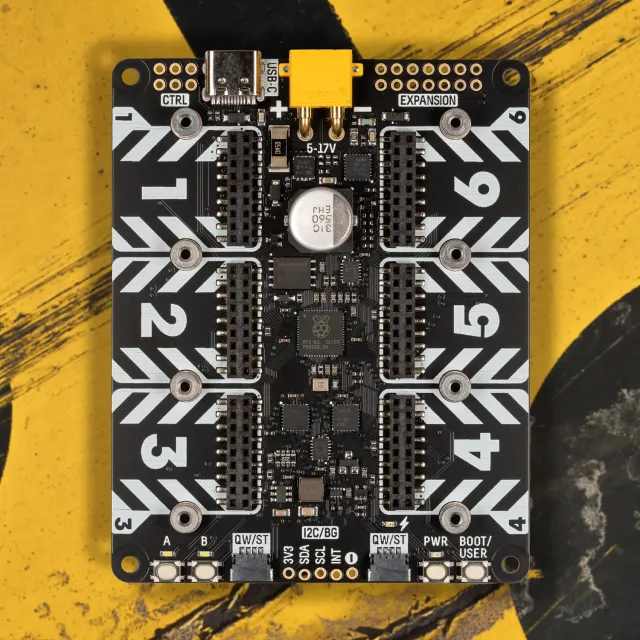
Compatible Pimoroni Yukon
S’enfiche sur Yukon et s’utilise avec la bibliotheque MicroPython et les exemples rover.
Module Yukon Big Motor : caracteristiques
Contenu: Module seul, moteur vendu séparément
Courant: 8 A continu, 12 A en crête
Dimensions: 24 x 20 x 15,3 mm
Raccordement: Bornier à vis au pas de 5 mm, embase encodeur à souder au pas de 0,1"
Compatibilité: Pimoroni Yukon
Moteur pris en charge: 1 moteur DC à balais avec retour encodeur